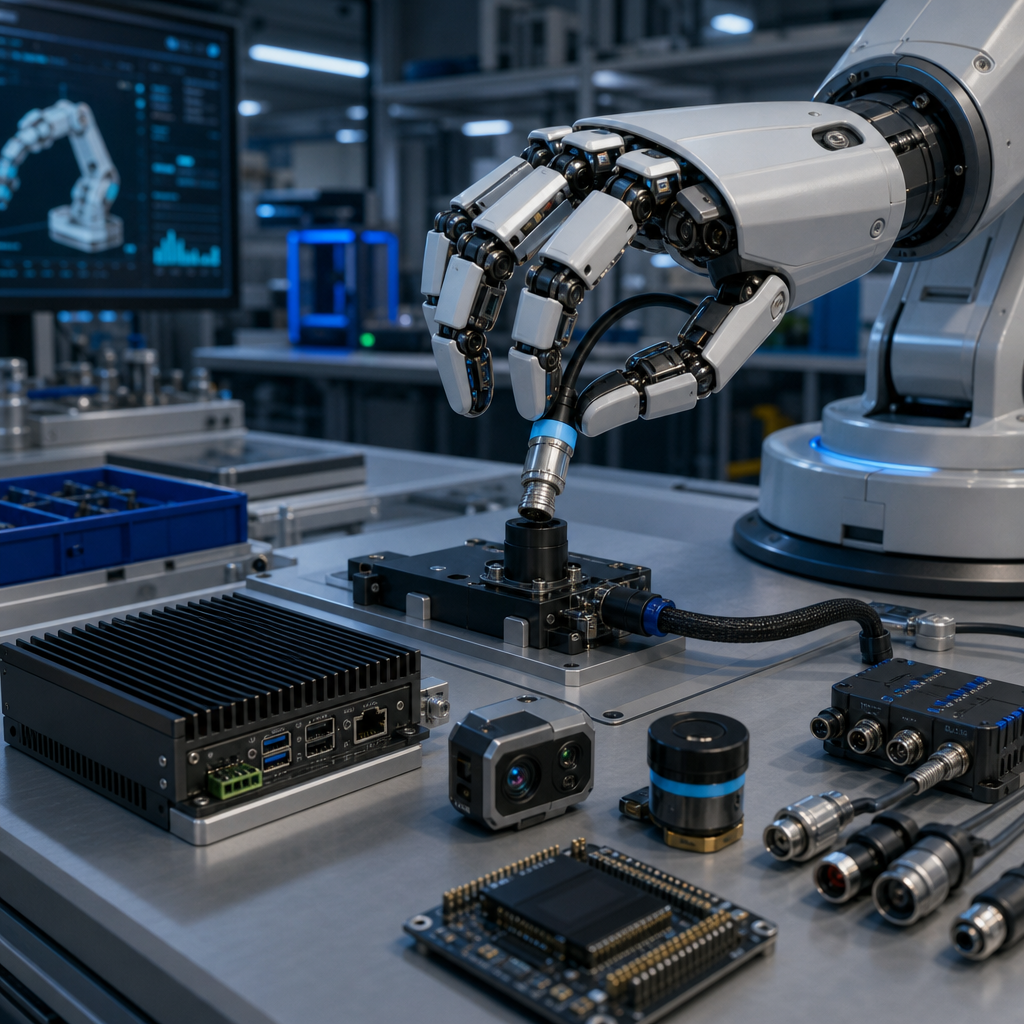
테솔로는 산업통상부의 ‘2026년도 로봇산업기술개발사업’ 신규 과제 주관기관으로 선정돼, 총 52억원 규모로 고자유도 로봇핸드와 정밀 조작·조립 제어기술을 개발한다. 연구 기간은 2026년 8월부터 2029년 12월까지다. 아이언디바이스, 한양대학교, 한국로봇융합연구원이 함께 참여한다. 과제의 중심은 25자유도 인간형 로봇핸드에 멀티모달 센서와 온디바이스 AI, 조작 알고리즘을 결합하는 것이다. 단순 파지를 넘어서 손안에서 물체 자세를 바꾸고, 작업 조건에 맞춰 손가락과 관절을 세밀하게 조정하는 것을 목표로 한다.
이 기술은 센서 데이터 수집, 상황 인식, 동작 판단, 관절 제어를 기기 내부에서 가깝게 처리해 실시간 대응성을 높이려는 접근이다. 로봇은 접촉 변화나 파지 불안정, 물체 위치 변화 등을 인식하고 다음 동작을 조정하도록 설계된다. 개발 범위에는 재파지, 적응형 파지, 인핸드 매니퓰레이션과 함께 커넥터 체결, 케이블 조작 같은 정밀 작업이 포함된다. 또 실제 로봇핸드와 동역학 시뮬레이션을 연계해 학습·검증 데이터를 구축하고, 연구 후반에는 양팔 상체형 휴머노이드에 통합해 제조·조립 환경에서 기술성숙도 7 이상 검증을 추진한다.