구글은 13일(현지시간) 로봇의 상황 이해, 제어, 시뮬레이션 구축, 동작 개선을 지원하는 '제미나이 4 아르곤 포 로보틱스'를 공개했다. 이 모델은 영상, 3D 공간, 물리 법칙을 함께 추론해 복잡한 작업을 다루도록 설계됐다. 기존 RT 시리즈가 시연 데이터를 학습해 직접 구동 명령을 내리는 행동 제어 VLA 모델이었다면, 아르곤은 로봇을 바로 조작하기보다 개발과 학습 전반을 돕는 상위 추론·시뮬레이션 엔진에 가깝다. 무조코 같은 물리 시뮬레이션 환경을 자동으로 만들고, 여기서 대규모 학습 데이터를 생성해 다른 범용 VLA 모델의 성능을 끌어올리는 역할을 맡는다.
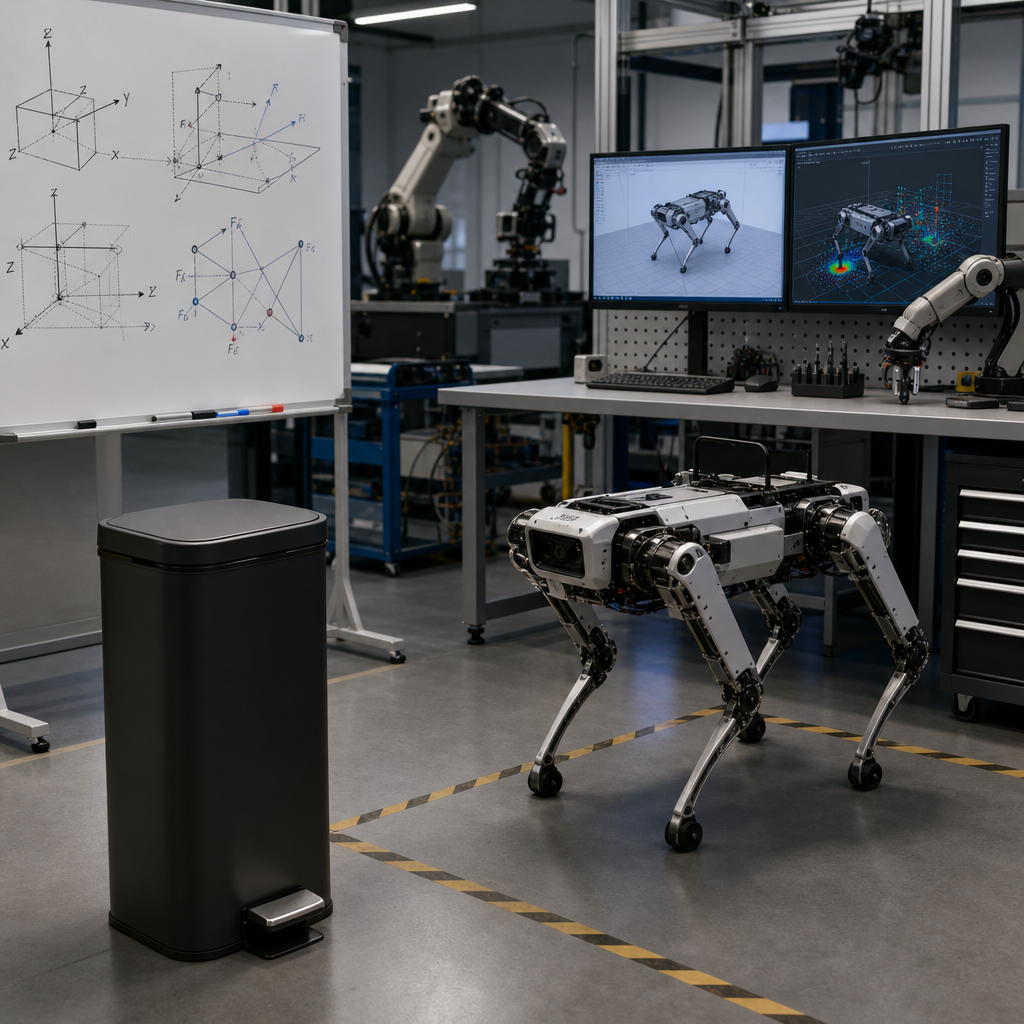
구글은 이 모델이 로봇 제어뿐 아니라 실제 환경을 가상으로 옮기는 리얼투심, 영상 기반 동작 분석, 연구용 제어 알고리즘 구현, 자율적 성능 개선에도 쓰인다고 설명했다. 체화 추론 벤치마크 ERQA에서는 별도 도구 없이 추론만으로 87%를 기록했다. 실제 사례로는 4족 보행 로봇이 페달식 쓰레기통을 열고 캔을 버리는 작업을 수행했다. 또 시뮬레이션에서 만든 학습 데이터로 범용 VLA 모델의 작업 성공률을 56%에서 75%까지 높였다. 구글은 이를 AI 스튜디오와 안티그래비티에서 AI 울트라 구독자에게 제공하고, 관련 SDK도 함께 지원한다.