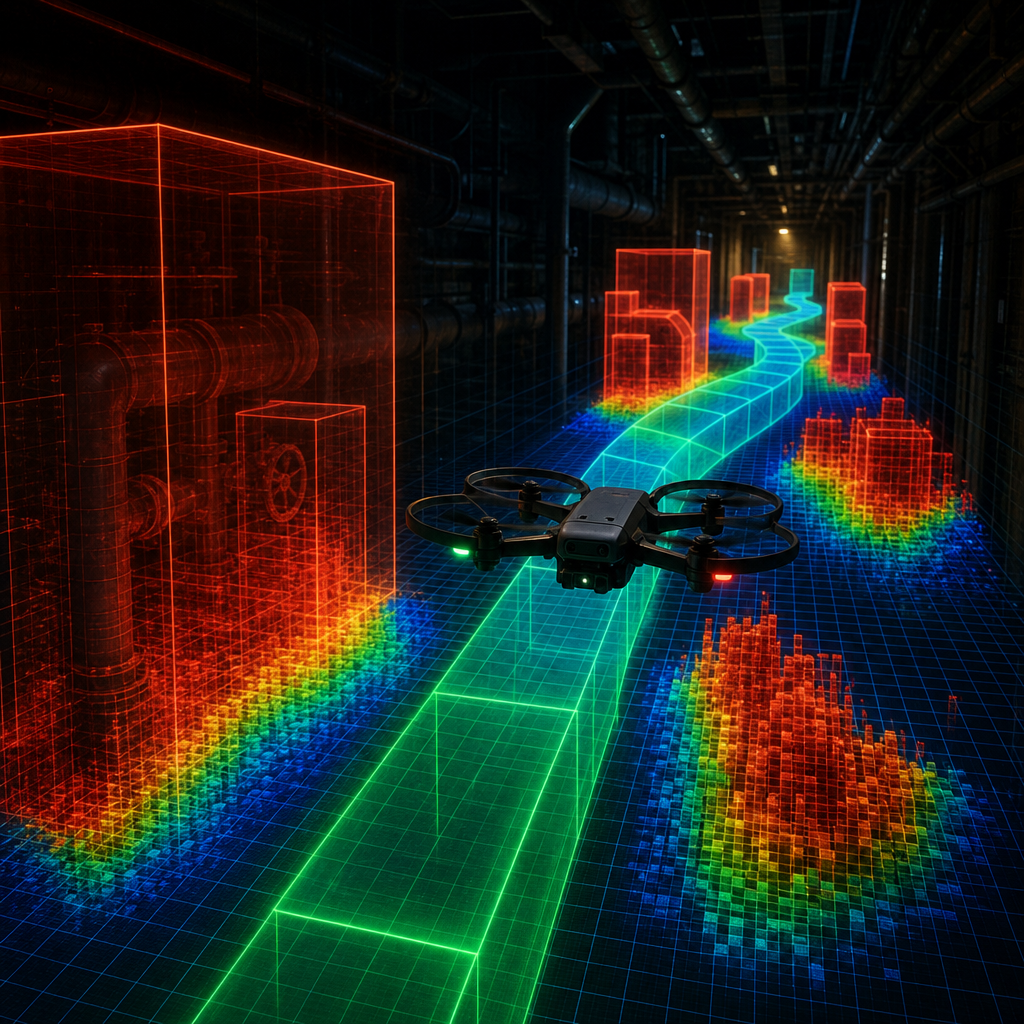
MIT 연구진은 지도에 없는 미지의 공간에서 움직이는 장애물을 피하며 무인 항공기(UAV)의 비행 경로를 계획하는 기술 SANDO를 개발했다. 이 시스템은 드론이 센서로 주변을 탐색하면서도 충돌하지 않는 경로를 계속 다시 계산할 수 있도록 설계됐다. 연구진은 미지의 동적 환경에서도 시스템이 충돌을 피하는 경로를 항상 계산한다는 점을 이론적으로 증명했다고 밝혔다. 산불 현장, 붕괴 건물, 지하 광산처럼 사전 지도가 없고 상황이 계속 바뀌는 환경을 겨냥한 방식이다.
SANDO의 핵심은 시간 요소를 포함한 3차원 안전회랑이다. 기존처럼 현재 장애물 위치만 반영하지 않고, 장애물의 정확한 미래 경로 대신 최대 이동속도를 이용해 일정 시간 안에 도달할 수 있는 범위를 계산한다. 그런 뒤 그 범위와 겹치지 않는 공간을 안전회랑으로 잡아 미래 시점의 충돌 가능성까지 제한한다. 또 장애물이 많은 구역은 열지도 기반으로 표시해 가급적 피하도록 경로를 정한다. 안전성과 이동 효율을 함께 고려한다는 점이 이 기술의 의미다.