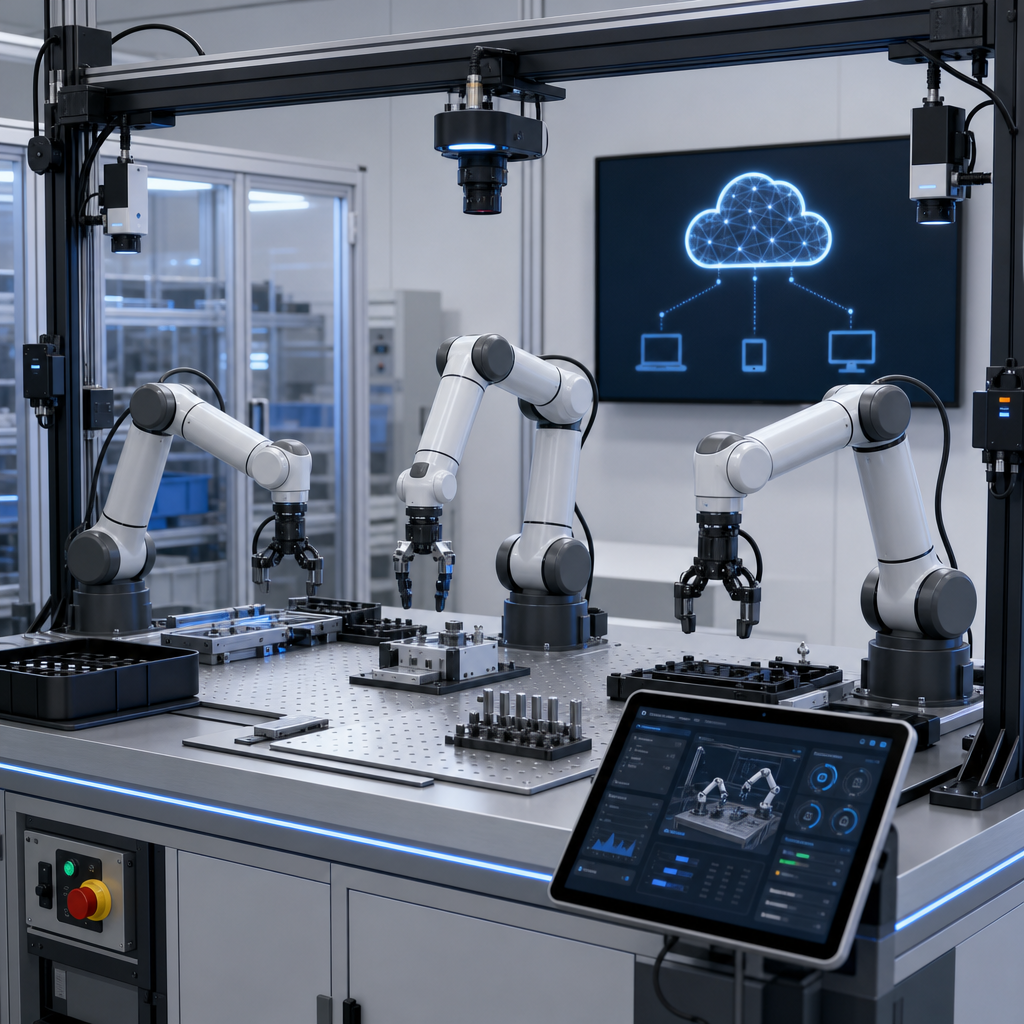
미국 샌프란시스코의 AI 스타트업 드림 랩스는 로봇 파운데이션 모델 ‘드림-1’과 공개 인터페이스 ‘드림 API’를 발표했다. 이 회사는 엔비디아의 로봇 연구 출신들이 세웠다. 드림-1은 사람이 일상 작업을 수행하는 영상을 학습해 물리 환경의 흐름을 파악하고, 카메라 영상과 자연어 지시를 바탕으로 로봇의 다음 행동을 정하도록 설계됐다. 특정 기종의 동작 데이터에만 기대지 않고 사람의 작업 영상을 활용해 서로 다른 하드웨어로 넓히는 방식이다.
핵심은 로봇마다 작업을 다시 프로그래밍하고 새 장비가 들어올 때마다 학습을 반복하던 부담을 줄이려는 데 있다. 회사는 평행 그리퍼를 쓴 로봇이라면 추가 학습 없이 처음 접하는 하드웨어도 제어할 수 있다고 설명했다. 현재는 집기, 이동, 빨래 개기 같은 탁상 작업을 중심으로 지원하며, 모든 로봇과 모든 작업을 제한 없이 다루는 단계는 아니다. 드림 API는 개발자가 대규모 학습 인프라 없이 원격 추론으로 기능을 시험하게 하고, 필요한 경우 소량의 시연 데이터로 맞춤 미세조정을 제공한다.