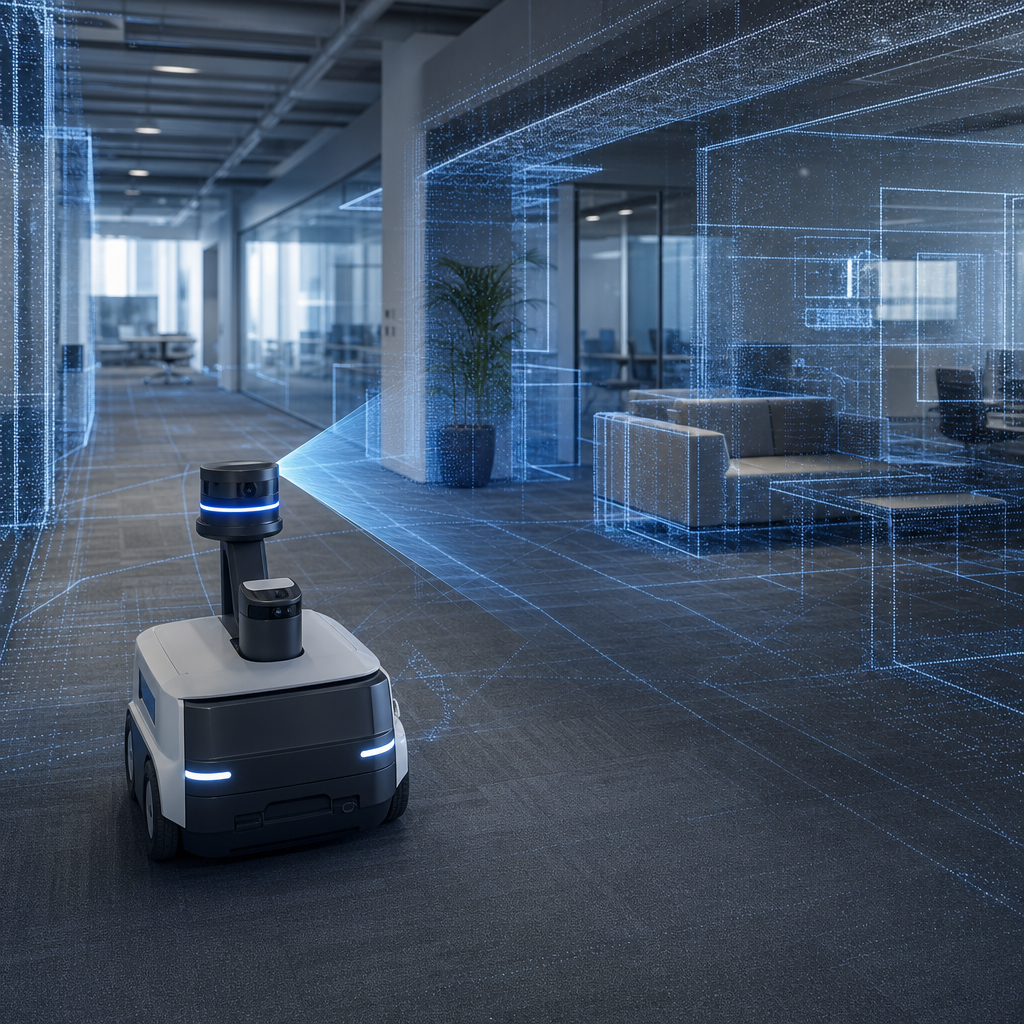
UNIST 인공지능대학원 주경돈 교수팀은 로봇이 낯선 공간에서도 주변을 파악하고 자신의 위치를 찾을 수 있게 하는 인공지능 슬램 기술 ‘유니심 슬램(UniSim-SLAM)’을 개발했다고 16일 밝혔다. 이 기술은 카메라 영상으로 3차원 주변 지도를 만들면서, 그 안에서 로봇의 위치를 함께 추정하는 방식이다.
기존 슬램은 여러 시점의 화면을 함께 분석하면 더 정확해지지만 처리 시간이 길어지는 문제가 있었다. 반대로 적은 화면만 비교하면 빠르지만 정밀도가 떨어질 수 있다. 유니심 슬램은 위치 추적에는 두 시점 비교를 적용하고, 누적 오차를 고칠 때는 여러 시점을 함께 분석하도록 나눠 속도와 정확도를 함께 높이도록 설계됐다.
연구팀은 두 방식으로 얻은 결과가 서로 다른 축척이나 방향으로 어긋날 수 있다는 점을 보정하는 방법도 함께 개발했다. 공통으로 포함된 촬영 위치와 촬영 순서, 카메라의 이동 방향과 거리 정보를 이용해 3차원 복원 결과와 이동 경로를 함께 조정하는 방식이다. 실내 공간 벤치마크인 7-Scenes로 성능을 검증했을 때, 카메라 이동 경로 예측 오차가 기존 최고 수준 기술보다 더 낮았다고 기사에서 설명했다.