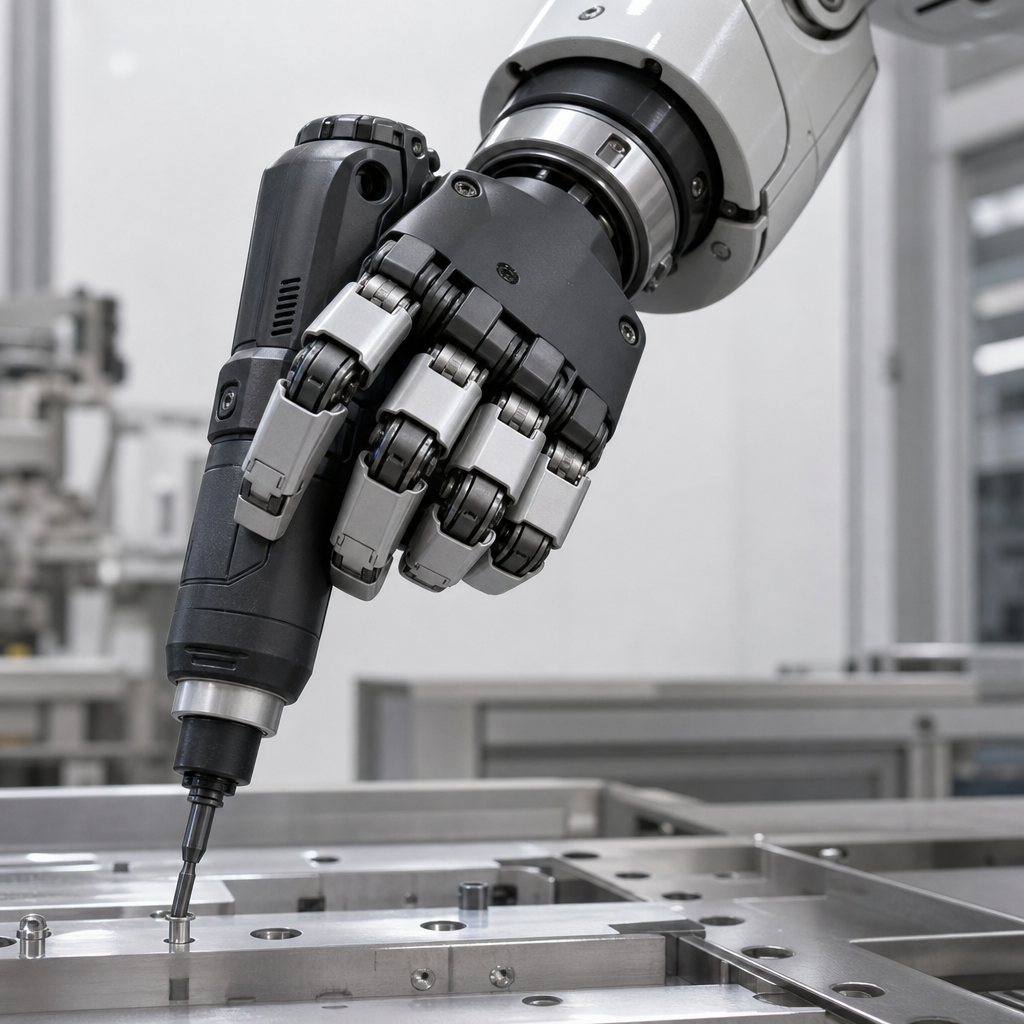
보스턴 다이내믹스는 휴머노이드 로봇 아틀라스용 새 로봇 손을 공개했다. 사람 손과 같은 다섯 손가락 대신 네 손가락, 13개 자유도로 구성했고, 단순히 물체를 쥐는 수준을 넘어 손안에서 위치를 바꾸거나 도구를 다루는 동작에 초점을 맞췄다. 엄지는 4개 자유도의 대향 구조이며, 다른 손가락은 각각 3개 자유도로 설계됐다. 크기는 사람의 큰 손과 비슷해 사람이 쓰는 공간과 도구를 그대로 활용할 수 있다.
이 손의 목적은 산업 현장에서의 실제 작업이다. 드릴, 토크 드라이버, 그라인더, 네일건, 용접 토치 같은 전동 공구를 개조 없이 잡고 버튼이나 방아쇠를 조작할 수 있도록 했다. 손가락과 손바닥에는 고해상도 압력 촉각 센서를 넣었고, 관절 위치와 움직임을 감지하는 정보와 결합해 미끄러짐과 접촉 변화를 빠르게 파악한다. 학습에는 시뮬레이션 기반 강화학습을 사용했고, 이를 실제 로봇에 옮기는 방식으로 초기 적용 성과도 확인했다고 밝혔다. 회사는 기능 대비 비용과 복잡성을 따져 다섯째 손가락은 넣지 않았다.