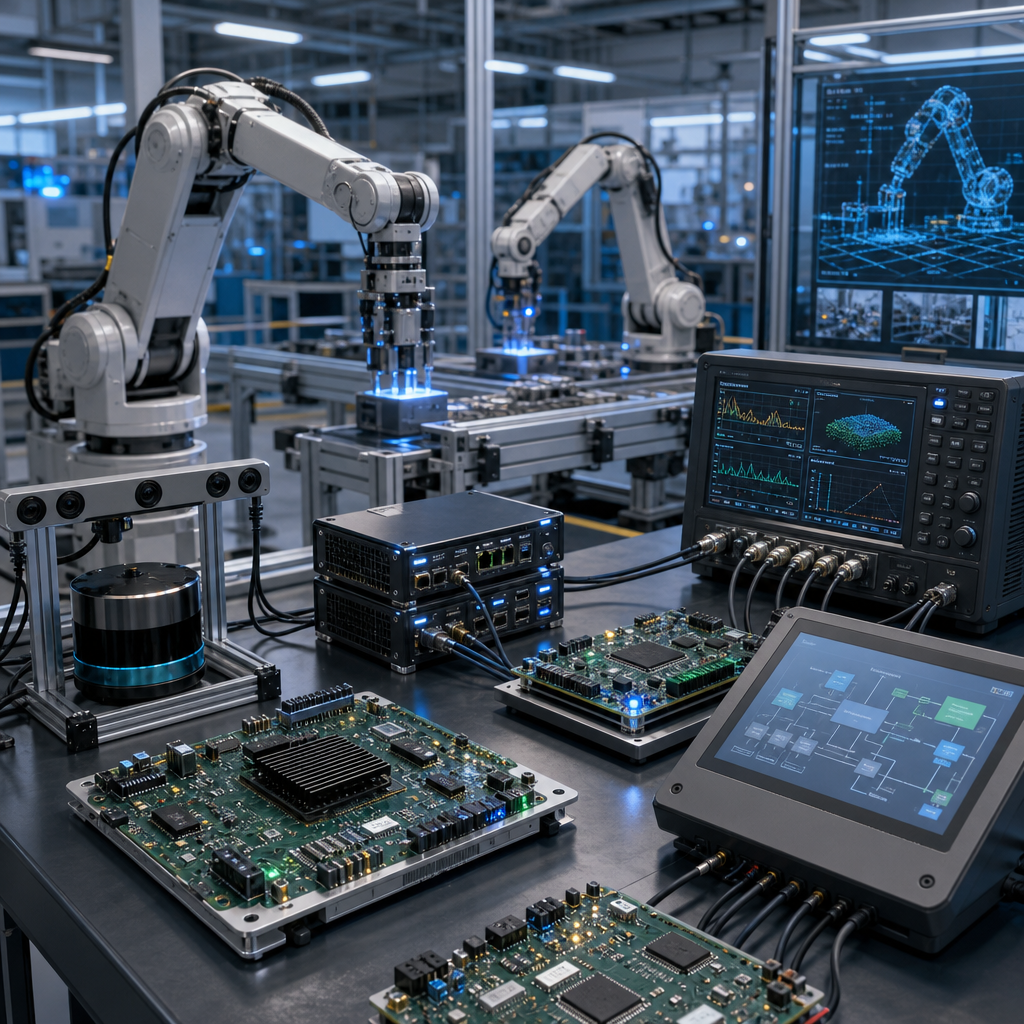
AMD는 19일(현지시간) 공식 블로그에서 피지컬 AI에 맞는 새 성능 평가 기준과 컴퓨팅 구조의 필요성을 제시했다. 클라우드에서 답을 만드는 AI와 달리 로봇과 기계를 움직이는 AI는 센서가 정보를 감지한 뒤 판단하고 실제 동작을 끝내기까지 전 과정이 정해진 시간 안에 돌아가야 한다는 설명이다. 산업용 로봇 팔, 자율이동로봇, 수술 시스템, 항공우주 플랫폼 같은 분야에서는 높은 연산 성능만으로 충분하지 않고 실시간 응답성, 예측 가능성, 전력 효율, 안전성, 실제 환경에서의 안정적 작동이 더 중요하다고 봤다.
AMD는 TOPS 같은 수치만으로는 이런 특성을 설명하기 어렵다고 했다. 평균 지연시간뿐 아니라 특정 구간에서 지연이 커지는 꼬리 지연시간과 처리 시간의 흔들림인 지터까지 함께 봐야 하며, 병목은 AI 모델뿐 아니라 작업 대기열, 스케줄링, 메모리 복사, 데이터 이동 과정에서도 생길 수 있다고 짚었다. 이에 따라 시각 인식과 추론은 GPU·NPU, 정해진 시간 안에 끝나야 하는 제어는 FPGA와 적응형 SoC, 전체 조정은 CPU가 맡는 식으로 역할을 나눈 이기종 구조가 피지컬 AI에 적합하다고 설명했다.