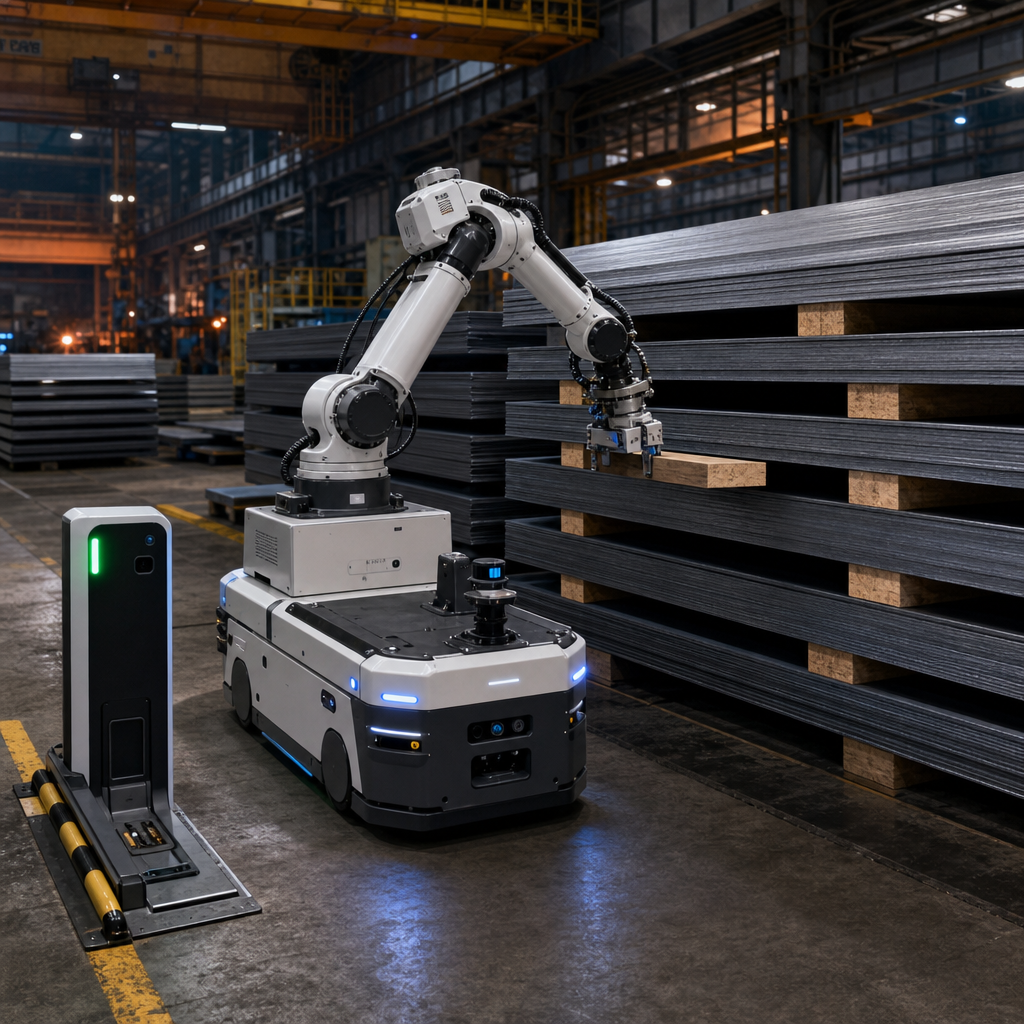
DGIST 연구원 창업기업 엠에프알은 포스코의 ‘후판 창고 출하 후판 제품 간 받침목 배치 자동화 장치 개발’ 사업을 맡게 됐다. 대상 공정은 제철소에서 대형 철판인 후판을 출하할 때 제품 사이에 받침목을 넣는 작업이다. 이 현장은 중량물 이동에 따른 충돌·낙하 위험과 높은 곳 작업의 추락 위험이 함께 있어 자동화 필요성이 큰 공정으로 꼽혀 왔다. 엠에프알은 현재 장비 제작과 현장 맞춤형 기능 최적화를 거쳐 납품을 준비하고 있다.
이 로봇은 센서 융합 기반 자율주행, AI와 3차원 비전 기반 로봇 팔 제어를 결합한 산업용 시스템이다. 센서와 광학 추적 기술로 창고 안 장애물을 감지하고 피해 이동하며, 작업 위치에서는 3D 비전과 AI 인식으로 적재된 후판의 형상과 위치를 실시간 파악해 받침목을 정확히 놓는다. 가변형 리프팅 장치와 다축 제어로 높은 위치 작업도 수행하고, 자동 충전 도킹과 무선 원격 관제로 위험 구역 밖에서 상태와 작업 과정을 확인할 수 있다.